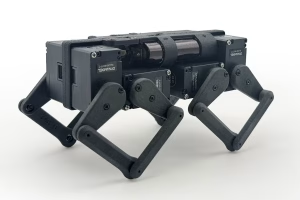
El Q8botOne es un robot cuadrúpedo compacto de código abierto con microcontrolador ESP32-C3, actuadores inteligentes DYNAMIXEL y arquitectura sin cableado interno.
El nuevo Q8botOne de ZeroWire Robotics es un robot cuadrúpedo embebido de tamaño reducido basado en un microcontrolador (MCU) ESP32-C3 y en una placa de circuito impreso (PCB) central que actúa también como chasis estructural.
Disponible en la plataforma de mecenazgo Crowd Supply, y con unas dimensiones de 120 x 70 x 70 mm y un peso aproximado de 221 a 250 gramos, el equipo se orienta a pruebas de locomoción, control distribuido y desarrollo de algoritmos en plataformas robóticas compactas.
Además, la arquitectura sin cables concentra los componentes principales sobre la PCB central, por lo que reduce puntos de fallo mecánico y simplifica la integración en un formato del tamaño aproximado de un smartphone.
Arquitectura embebida del Q8botOne
La unidad de proceso emplea un módulo ESP32-C3-MINI-1-N4 con sistema en chip (SoC) ESP32-C3, CPU RISC-V de 32 bits a hasta 160 MHz, 400 KB de SRAM, 4 MB de flash integrada y conectividad Wi-Fi 4 a 2,4 GHz junto con Bluetooth Low Energy 5.0.
Para el movimiento, el robot integra ocho actuadores inteligentes ROBOTIS DYNAMIXEL XL330-M077-T, direccionables de forma individual mediante un bus serie compartido y con ajuste de posición, velocidad y ganancias PID, es decir, proporcional, integral y derivativo.
Por otro lado, la alimentación separa la etapa de motores mediante un convertidor reductor de 6 V y 16 A, mientras que los periféricos, el MCU y la cámara opcional reciben energía desde un regulador reductor de 5 V y 3 A.
La gestión energética incluye dos celdas Li-ion 14500, cargador BQ25887 para dos celdas con equilibrado, circuito de protección S-82C2A y, opcionalmente, un monitor de potencia INA228 de 20 bits para tareas de monitorización.
Control inalámbrico, sensores y expansión
El controlador externo utiliza también un ESP32-C3-MINI-1-N4 y se combina con un gamepad Adafruit Mini I2C, donde I2C significa circuito interintegrado, para manejar el robot mediante joystick y botones.
La comunicación entre mando y robot se realiza mediante ESP-NOW, y, cuando el controlador se conecta a un PC, puede funcionar como dongle inalámbrico para una interfaz gráfica de escritorio, un mando Xbox o una interfaz de programación de aplicaciones (API).
En cuanto a expansión, el diseño incorpora conector JST-SH de 4 pines compatible con Qwiic y STEMMA QT, conector JST-PH UART de 4 pines y una interfaz DYNAMIXEL mediante UART a TTL semidúplex, donde UART es transmisor-receptor asíncrono universal y TTL corresponde a lógica transistor-transistor.
También se contemplan un módulo de cámara ESP32 para realimentación visual, una unidad de medida inercial (IMU) MPU-6050 de seis ejes con giroscopio y acelerómetro, además de un LED RGB SK6812 para señalización de estado.
Diseño mecánico para robótica compacta
La estructura mecánica utiliza bastidores y bieletas de Nylon PA12 fabricados mediante MJF, junto con articulaciones soportadas por rodamientos, lo que favorece un conjunto ligero para ensayos de marcha, salto y transporte de carga.
Según los datos facilitados, el robot puede trotar, saltar y transportar hasta el doble de su propio peso, en consecuencia resulta adecuado para evaluación de control de movimiento en sistemas embebidos con restricciones severas de masa y volumen.
El firmware de código abierto para el ESP32-C3 se acompaña de esquemas Altium, archivos Gerber, lista de materiales, modelos CAD 3D y software de control en Python disponibles en repositorios de GitHub del fabricante.
Para explorar más opciones similares, accede a nuestra categoría robots.
Si necesitas más información técnica sobre el nuevo robot cuadrúpedo Q8botOne con ESP32-C3, puedes escribirnos mediante un COMENTARIO. O bien utiliza nuestro SERVICIO AL LECTOR gratuito.
#DYNAMIXEL, #ESP32C3, #Q8botOne, #RobotCuadrupedo, #ROBOTIS, #SistemaEmbebido, #ZeroWireRobotics